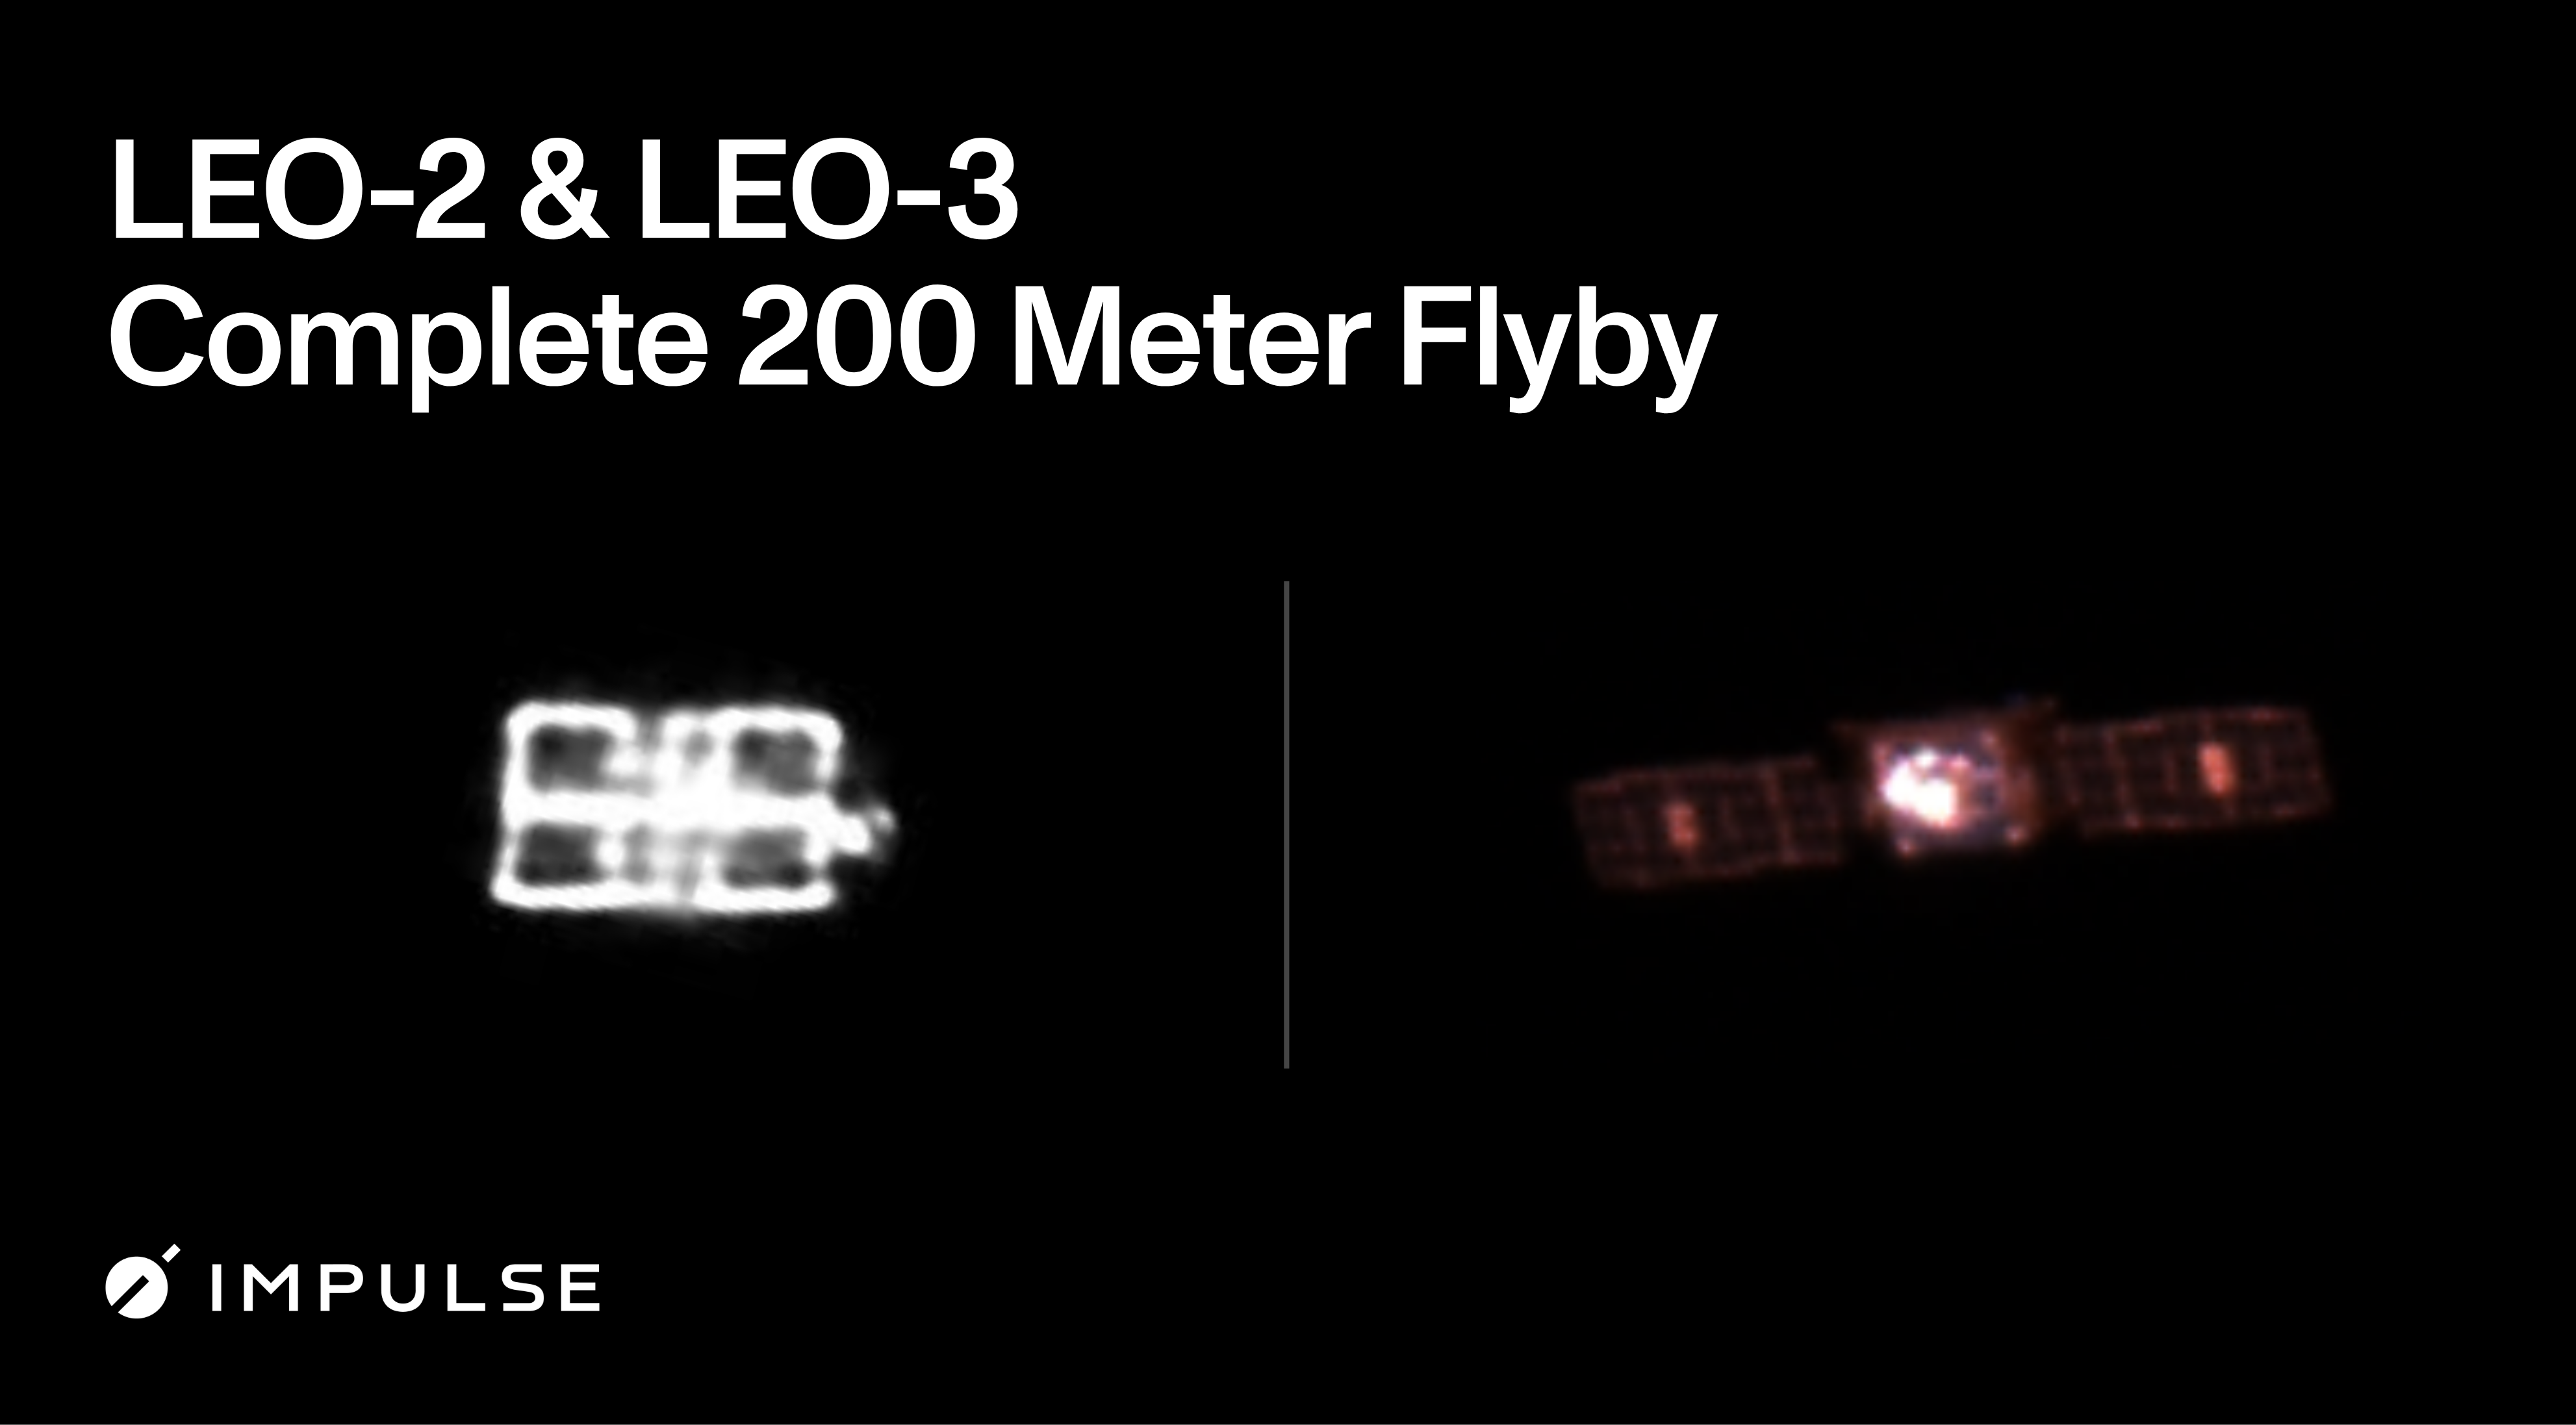
Yörünge mekaniği açısından “hareketsiz” olarak tanımlanmış, sabit bir yörüngede dönüp duran klasik uydu modeline karşı, son dönemde giderek daha fazla konuşulan yeni bir paradigma ortaya kondu. Impulse Space’ın LEO Express 2 (LEO-2) ve LEO Express 3 (LEO-3) görevlerinden uçuşan iki adet “Mira” sınıfı araç, birbirlerine yaklaşarak yörünge içinde görüntü almayı başardı. En yakın noktada iki arac arasındaki mesafe yaklaşık 200 metreye kadar düşürüldü — bu da büyük ölçüde iki futbol sahasının uzunluğuna denk bir yakınlık. Görev, Impulse’ın Mira araçlarının yörünge içinde dinamik hareket kabiliyetini, gerçek bir operasyonel senaryoda nasıl sergilediğine dair somut bir kanıt niteliğinde.
Teknik Arka Plan ve Temel Sebepler
Küresel uyduların büyük çoğunluğu, fırlatıldıktan sonra belirli bir yörünge düzleminde neredeyse sabit bir şekilde dönüyor. Bu araçlar saatte yaklaşık 17.000 mil hızla hareket ederken, yörüngelerini korumak amacıyla sınırlı miktarda yerleşik itki sistemine başvuruyorlar. Ancak bu yaklaşım, aracın fırlatıldığı konuma bağlı kalması anlamına geliyor ve operatörlerin araçların fiziksel konumunu görev süresince istediği gibi değiştirmesi mümkün değil.
Bu bağlamda “uzay hareketliliği” kavramı, uyduların ömürleri boyunca yörüngelerini ve konumlarını ihtiyaç duyuldukça dinamik biçimde değiştirme imkânını sunan yeni bir operasyonel çağ vaat ediyor. Bu tür hareketin potansiyel uygulamaları oldukça geniş: Bir aracın farklı bir coğrafi bölgeye kapsama sağlanması, yörünge içinde başka bir nesneye yaklaşarak muayenesi ve uydu aralarındaki iletişim bağlantılarının iyileştirilmesi sayılabilir. Impulse’ın araçları tam da bu hareket kabiliyeti ve sunduğu geleceğe özel biçimde tasarlanıyor.
Mira aracının öne çıkan donanım özelliği, toksik olmayan kimyasal itki ile çalışan sekiz adet Saiph roket motorundan oluşuyor. Bu sistem, 100 kg’lık bir yük için 850 m/s’ye kadar delta-v (hız değişimi) kapasitesi sunuyor. Delta-v, bir aracın bir manevradan diğerine geçmek için gereken toplam hız değişimini ifade eder ve görev planlamasının temel parametresidir.
Bu yazda Impulse, Mira’nın ne kadar çevik olduğunu göstermek amacıyla özel bir yaklaşım (flyby) görevi gerçekleştirdi. Bu yılın Şubat ayında LEO-2 Mira’sı, orbital düzlemini LEO-3’ünkine daha yakın hale getiren operasyonun en büyük yanıkını gerçekleştirdi. Bahar ve erken yaz aylarında araç, LEO-3 ile yörüngesel hizalanma için birden fazla küçük yanık tamamladı. Ardından Temmuz ayında LEO-2, yaklaşık 820 metre mesafeden başlayan bir dizi yakınlaşma manevrası yürüttü ve zamanla bu mesafeyi azaltarak en sonunda yaklaşık 200 metreye kadar yaklaşmayı başardı.
Karşılaştırma ve Donanım Parametreleri
Görevin her aşamasında araçların birbirine olan uzaklıkları, itki kapasitesi ve manevra planlaması arasındaki ilişkiyi anlamak için aşağıdaki parametre karşılaştırmasını incelemek faydalı olacaktır.
| Parametre / Bileşen | Teknik Detay ve Etki Analizi |
|---|---|
| İtki Sistemi | Sekiz adet Saiph roket motoru; toksik olmayan kimyasal itki teknolojisiyle donatılmış |
| Delta-v Kapasitesi | 100 kg’lık yük için maksimum 850 m/s hız değişimi |
| En Yakın Yaklaşma Mesafesi | İki araç arasında yaklaşık 200 metre (operasyonel hedef) |
| İlk Yaklaşım Başlangıcı | Temmuz manevraları yaklaşık 820 metre mesafeden başlatıldı |
| Görüntüleme Mesafeleri | LEO-3: ~700 m (LEO-2 kamerası), LEO-2: ~5.000 m (LEO-3 teleskobu) |
| Orbital Plan Hizalanması | Şubat en büyük yanığı ile orbital düzlem uyumu sağlandı |
Çözüm Adımları ve Teknik Analiz
Bu tür bir yaklaşım görevinin başarıyla yürütülmesi, yalnızca güçlü itki sistemine değil, aynı zamanda üç temel mühendislik alanının kusursuz koordinasyonuna bağlıdır: rehberlik (guidance), navigasyon (navigation) ve kontrol (control). Bu üçlü, GNC sistemi olarak adlandırılır ve aracın istenen yörüngeye ulaşması için gereken itki anlarını, yönünü ve zamanlamayı belirler.
Görev süreci aşamalı bir yaklaşımla tasarlanmıştır. İlk evrede orbital düzlemin hizalanması sağlanır; çünkü iki araç farklı yörünge düzleminde bulunuyorsa, doğrudan birbirine yaklaşmak enerji açısından çok maliyetli olur. İkinci evrede küçük düzeltme yanıkları aracın hedef yörüngede konumlanmasını kolaylaştırır. Üçüncü ve nihai aşamada ise hassas itki kontrolü sayesinde araçlar güvenli bir mesafeye kadar birbirlerine yaklaşır.
Görsel doğrulama açısından görev, Impulse’ın Starfish Space ve HEO ortaklarıyla işbirliği içinde gerçekleştirildi. LEO-2 aracındaki bir kamera, yaklaşık 700 metre uzaklıktan LEO-3 Mira’sını görüntülerken

, bu görüntü Starfish Space / Impulse Space tarafından sağlandı. Bir diğer görüntüde ise LEO-3 aracındaki bir teleskop, yaklaşık 5.000 metre mesafeden LEO-2 araçlarını gösterdi.
Bu operasyon, Mira’nın Starfish ile gerçekleştirilen Remora görevinin başarısını da kapsayan ikinci yakın-mesafe manevra serisini temsil ediyor. Geçen yıl Remora görevi, Mira’nın müşteri yazılımlarıyla sorunsuz entegrasyonunu ve hassas itki sistemiyle tam otonom karşılıklı yaklaşım (rendezvous) ve yakınlık operasyonlarını (RPO) desteklediğini sergiledi. Bu en son görev ise rehberlik, navigasyon, kontrol, itki ve görev operasyonları ekiplerinin tek bir araç üzerinden birden fazla karmaşık manevrayı gerçekleştirmesini vurguladı.
Drew Damon, Impulse’un Uzay Aracı Programları Başkan Vekili olarak, “Mira’yı diğer araçlardan ayıran gelişmiş yeteneklerin bazıını sergiliyoruz. Artık iki kez, Mira’nın yörünge üzerinde yeni bir sınıf dinamik operasyonu desteklemek için gerekli çevikliği ve itki gücüne sahip olduğunu gösterdik” ifadelerini kullandı.
Impulse’ın nihai hedefi, fırlatıldan sonra en büyük manevralardan en küçüklerine kadar uzayda uçtan uca hareket kabiliyeti sunmaktır. Mira, operatörlerin belirli bir yörünge içinde — LEO’da, jeostasyoneryer yörüngesinde (GEO) ya da ötesinde — istedikleri zaman ve istedikleri yöne “pişmanlık duymadan” hareket etme esnekliğini sağlıyor. Tom Mueller, Impulse Space’ın CEO’su ve kurucusu olarak, “Bu tür dinamik ve çevik manevralar, fırlatımdan sonra uzaya tam erişimi açmamızı ve yeni görev imkânları yaratmamızı sağlayan yöntemdir” değerlendirmesinde bulundu.
Tüm bu gelişmeler ışığında, LEO-2/LEO-3 flyby görevi yalnızca bir teknik gösteriden öte, uzayda “uzak izleme” (space domain awareness) ve taktiksel yeniden görevlendirme gibi uygulamalar için Mira’nın ideal bir platform olduğunu kanıtlayan somut bir operasyonel başarı olarak değerlendirilebilir. Uzman değerlendirmelerine göre bu yaklaşım, gelecekteki uydu kolları, iletişim ağları ve uzay trafiği yönetimi senaryolarının temelini oluşturan yeteneklerin gerçek dünyada nasıl uygulandığını gösteriyor.
Sıkça Sorulan Sorular
Soru: Delta-v (Δv) nedir ve bu görevde neden kritik bir parametredir?
Cevap: Delta-v, bir aracın bir manevradan diğerine geçmek için gereken toplam hız değişimini ifade eden bir büyüklüktür. Impulse’ın Mira’sı 100 kg’lık yük için 850 m/s’ye kadar delta-v sunabildiği için, orbital düzlem hizalamadan son yaklaşma manevrasına kadar tüm operasyonun enerji bütçesini karşılayabilir.
Soru: Neden yaklaşma birden fazla aşamada (Şubat, bahar-yaz, Temmuz) gerçekleştirildi?
Cevap: İki araç farklı yörünge düzleminde bulunuyordu. Doğrudan birbirine yaklaşmak çok yüksek enerji gerektirirdi; bu yüzden önce orbital düzlem hizalanması (Şubat en büyük yanığı), ardından küçük düzeltme manevraları ve nihayetinde kontrollü son yaklaşma aşamalarıyla maliyet etkin bir yol izlendi.
Soru: Yakınlaşma sırasında iki araç arasındaki 200 metrelik mesafe neden güvenlidir?
Cevap: Bu mesafe, hassas GNC sistemleri ve toksik olmayan kimyasal itki ile çalışan Saiph motorlarının sağladığı ince kontrollü itki sayesinde güvenli bir şekilde yönetilebilir. Görsel doğrulama için de 700 metre ve 5.000 metre gibi görüntüleme mesafeleri önceden belirlenmişti.
Soru: Bu görev hangi endüstriyel uygulamaları mümkün kılıyor?
Cevap: Uyduların yeniden konumlandırılması, yörünge içinde nesnelerin muayenesi ve uydu aralarındaki iletişim bağlantılarının iyileştirilmesi gibi uygulamalar destekleniyor. Bu da uzay trafiği yönetimi ve dinamik kapsama senaryoları için temel oluşturuyor.
Önemli Teknik Kavramlar
Rendezvous and Proximity Operations (RPO): Bir aracın, hedef bir nesneye yaklaşarak onu tespit etmesi, izlemesi ve güvenli mesafede operasyon yürütmesi sürecidir; uydu yakalama ve servis görevlerinin temelini oluşturur.
GNC (Guidance, Navigation and Control): Rehberlik, navigasyon ve kontrol sistemlerini kapsayan üçlü mühendislik alanıdır; aracın istenen yörüngeye ulaşması için gereken itki anlarını, yönünü ve zamanlamayı belirler.
Delta-v (Δv): Bir araç için gerekli olan toplam hız değişimini ifade eden büyüklüktür; görev planlamasında enerji bütçesinin temel parametresidir.
In-Space Mobility: Uyduların fırlatıldıktan sonra yörünge ve konumlarını dinamik biçimde değiştirme yeteneğidir; geleneksel sabit-yörünge modeline karşı yeni bir operasyonel paradigma sunar.


GÖZLEM DEĞERLENDİRMELERİ (1)